动态规划解题步骤
动态规划解题分哪几步?
- 四步: 划分阶段 → 定义状态 → 写出状态转移方程 → 确定初始条件和边界;
- 阶段: 按特定顺序把问题分解为互相联系的子问题, 完成前一阶段才能进入下一阶段;
- 决策: 阶段之间通过选择动作迁移, 迁移结果记录在状态里;
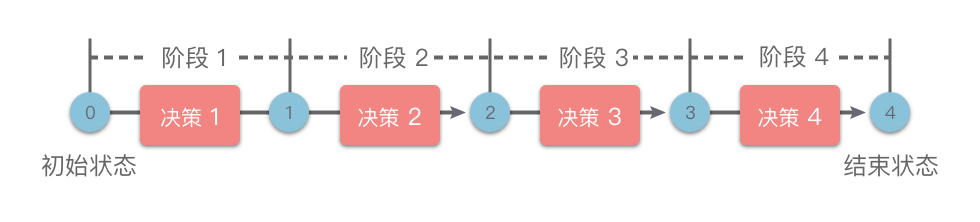
如何划分阶段?
- 依据: 按问题规模自然增长的维度推进, 如数组下标、字符串前缀长度、剩余容量、区间长度;
- 例: 爬楼梯按台阶数
0..n; 背包按物品序号; 区间 dp 按区间长度; - 要求: 每个阶段的答案只依赖已经完成的阶段;
如何定义状态?
- 状态: 一组能唯一描述子问题、并足以支撑后续决策的最小变量;
- 记法: 一维
dp[i]、二维dp[i][j], 下标含义必须能用一句话说清; - 检验: 反推"到达该状态的所有路径"是否都能用这组变量区分;
- 常见状态: 以
nums[i]结尾、前i个元素、区间[i, j]、前i件物品用容量c;
如何写出状态转移方程?
- 做法: 枚举
dp[大]的最后一个决策, 把问题拆成规模更小的状态; - 例: 爬楼梯最后一步只能跨 1 阶或 2 阶, 故
dp[i] = dp[i-1] + dp[i-2]; - 形式: 取最值用
max/min, 计数用求和, 判定用逻辑或; - 定式: 大多数转移是"不选当前 + 选当前"两类候选的比较或合并;
如何确定初始条件和边界?
- 初始状态: 最小子问题的答案, 无法再拆的状态;
- 边界条件: 下标越界、容量为 0、空串等退化情形必须显式定义;
- 例: 斐波那契
dp[0] = 0、dp[1] = 1; 恰好装满类问题的初值见 背包变种; - 终止条件: 填表方向保证依赖项先算好, 答案落在
dp[n]、dp[n-1]或max(dp);
如何用四步解斐波那契与爬楼梯?
- 斐波那契:
- 阶段: 按整数顺序划分;
- 状态:
dp[i]为第i个斐波那契数; - 转移:
dp[i] = dp[i-1] + dp[i-2]; - 初值:
dp[0] = 0,dp[1] = 1; 边界:i === n;
const fib = (n) => {
  const dp = new Array(n + 1);
  dp[0] = 0;
  dp[1] = 1;
  for (let i = 2; i <= n; i++) dp[i] = dp[i - 1] + dp[i - 2];
  return dp[n];
};
- 爬楼梯:
- 阶段: 按楼梯阶层划分
0..n; - 状态:
dp[i]为爬到第i阶的方案数; - 转移: 上一步只能在
i-1阶或i-2阶, 故dp[i] = dp[i-1] + dp[i-2]; - 初值:
dp[1] = 1,dp[2] = 2; - 复杂度: 时间
O(n), 空间O(n);
- 阶段: 按楼梯阶层划分